目录
欢迎就无人机及海洋机器人研究、航空课程,以及学生科创项目洽谈合作。如有构思,欢迎电邮联络。
研究研究着重机器人的自主规划、控制及协作,应用包括码头水下结构检查、水下搜证,以及无人机在移动平台上降落。
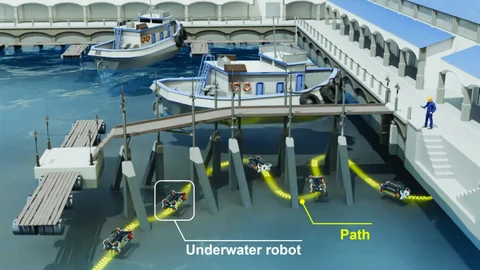 |
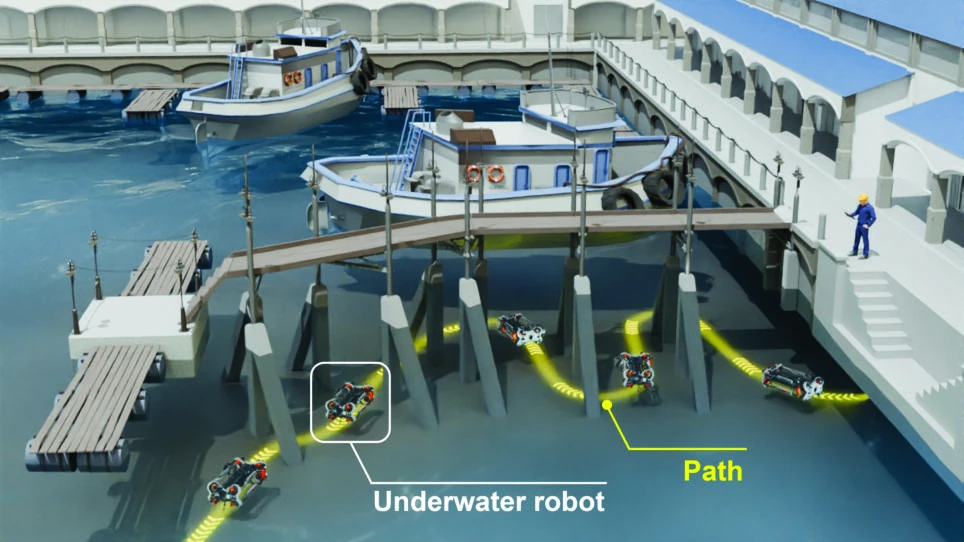
PierGuard: A Planning Framework for Underwater Robotic Inspection of Coastal Piers
Pengyu Wang*, Hin Wang Lin*, Jialu Li, Jiankun Wang, Ling Shi, Max Q.-H. Meng
* 同等贡献
IEEE Transactions on Automation Science and Engineering, 2025
paper / arXiv为水下机器人规划路线,检查沿岸码头结构。 |
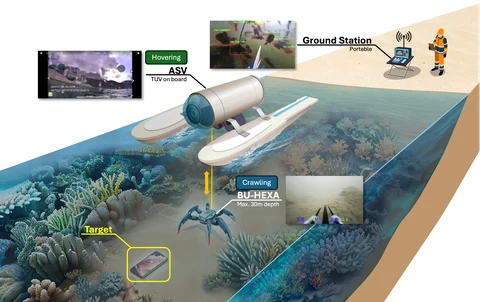 |
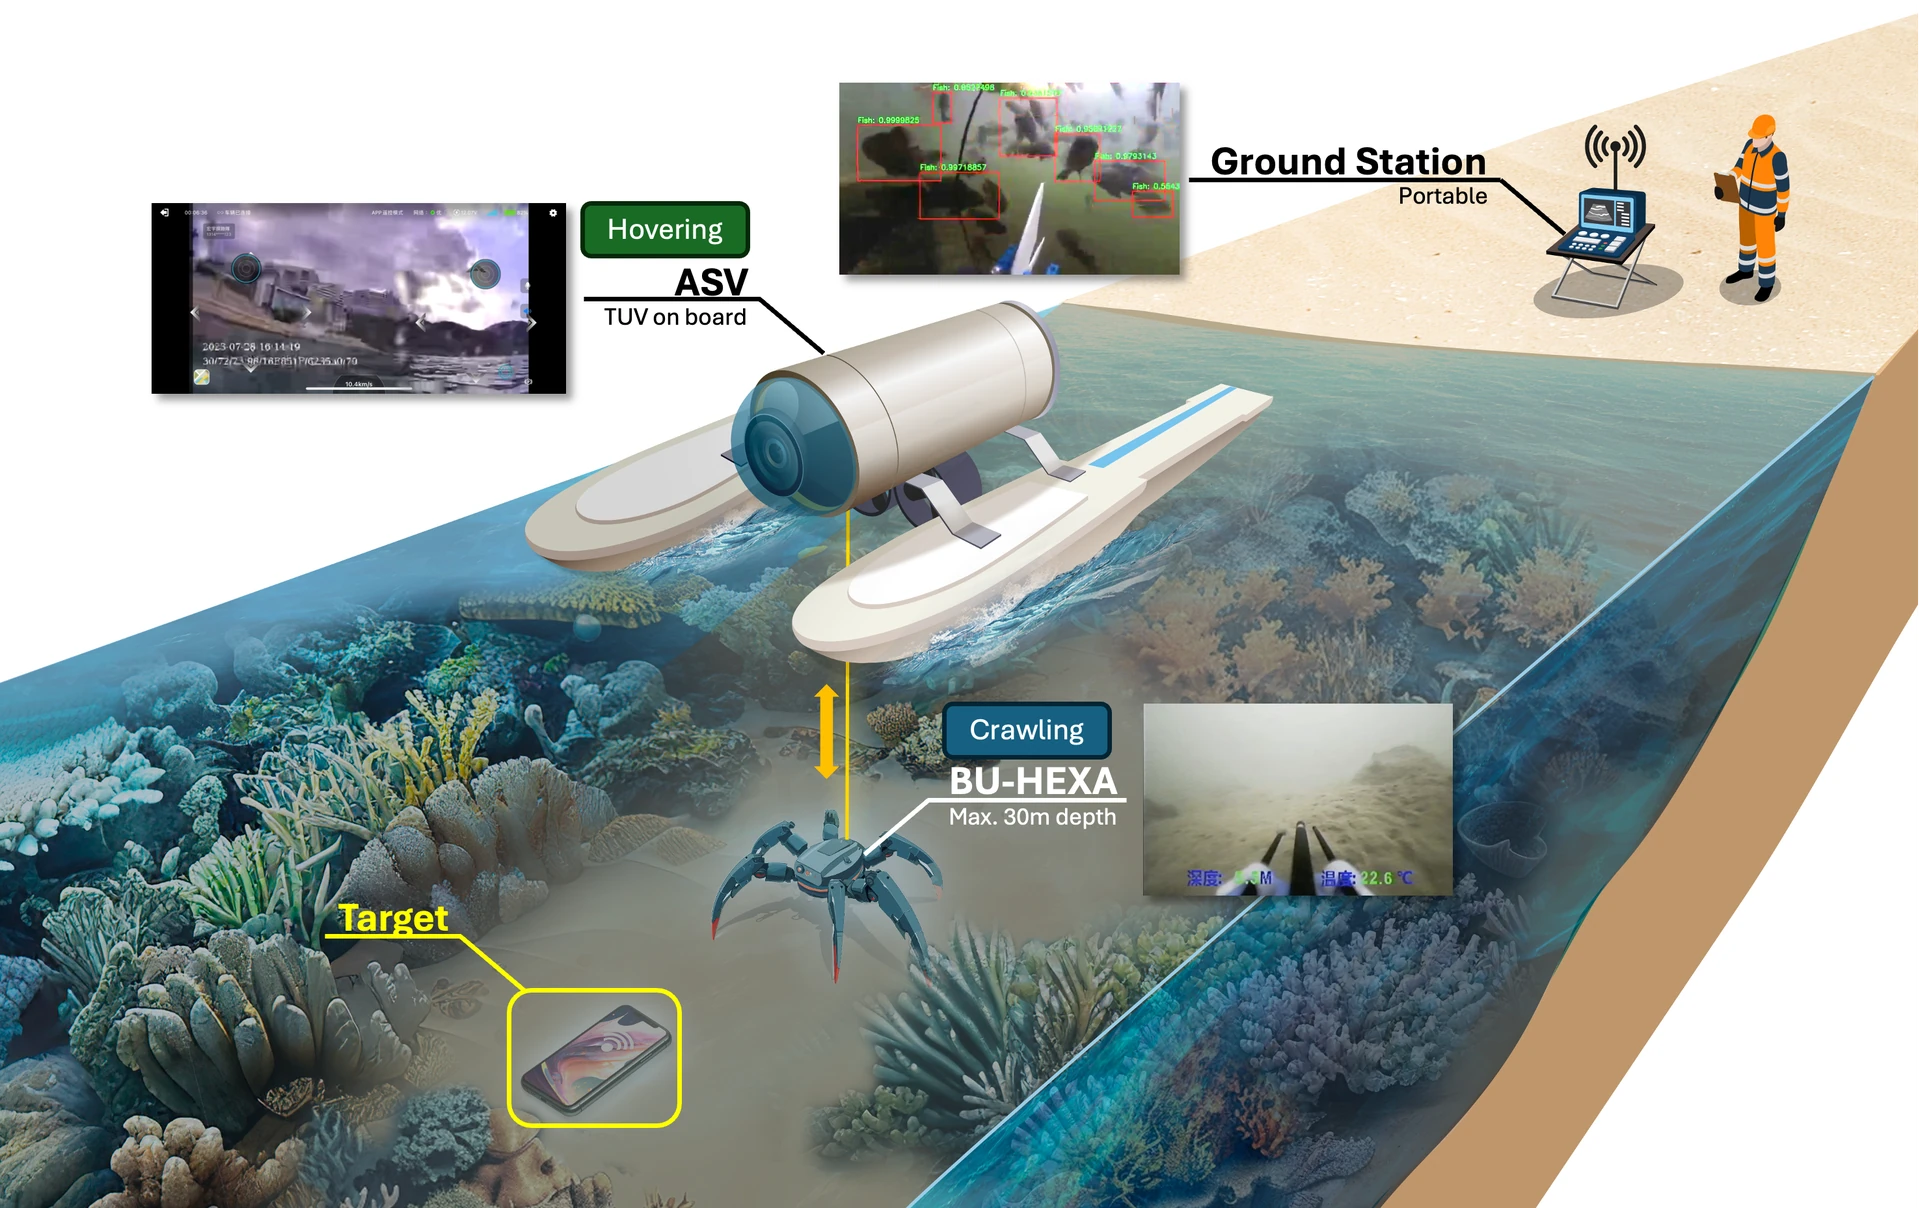
Coastal Underwater Evidence Search System with Surface-Underwater Collaboration
Hin Wang Lin, Pengyu Wang, Zhaohua Yang, Ka Chun Leung, Fangming Bao, Ka Yu Kui, Jian Xiang Erik Xu, Ling Shi
ICARCV, 2024
paper / arXiv / video结合水面及水下机器人,协同进行近岸水下搜证。
相关项目奖项
第十四届「挑战杯」中国大学生创业计划竞赛(2024)全国决赛团队银奖。
职业安全健康局「最佳职安健研究项目奖学金」研究生组优胜者;颁奖日期:。 |
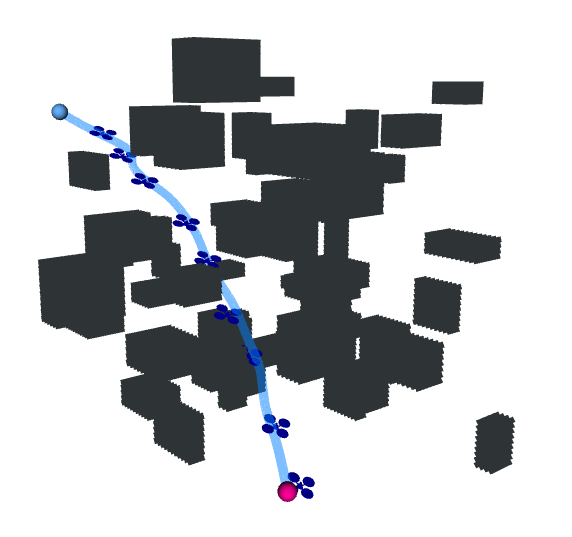 |
MINER-RRT*: A Hierarchical and Fast Trajectory Planning Framework in 3D Cluttered Environments
Pengyu Wang, Jiawei Tang, Hin Wang Lin, Fan Zhang, Chaoqun Wang, Jiankun Wang, Ling Shi, Max Q.-H. Meng
IEEE Transactions on Automation Science and Engineering, 2025
paper / arXiv在障碍物密集的三维环境中,分层规划机器人的运动轨迹。 |
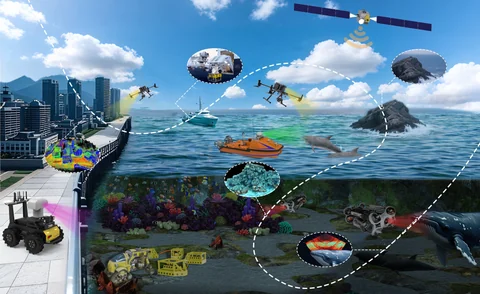 |
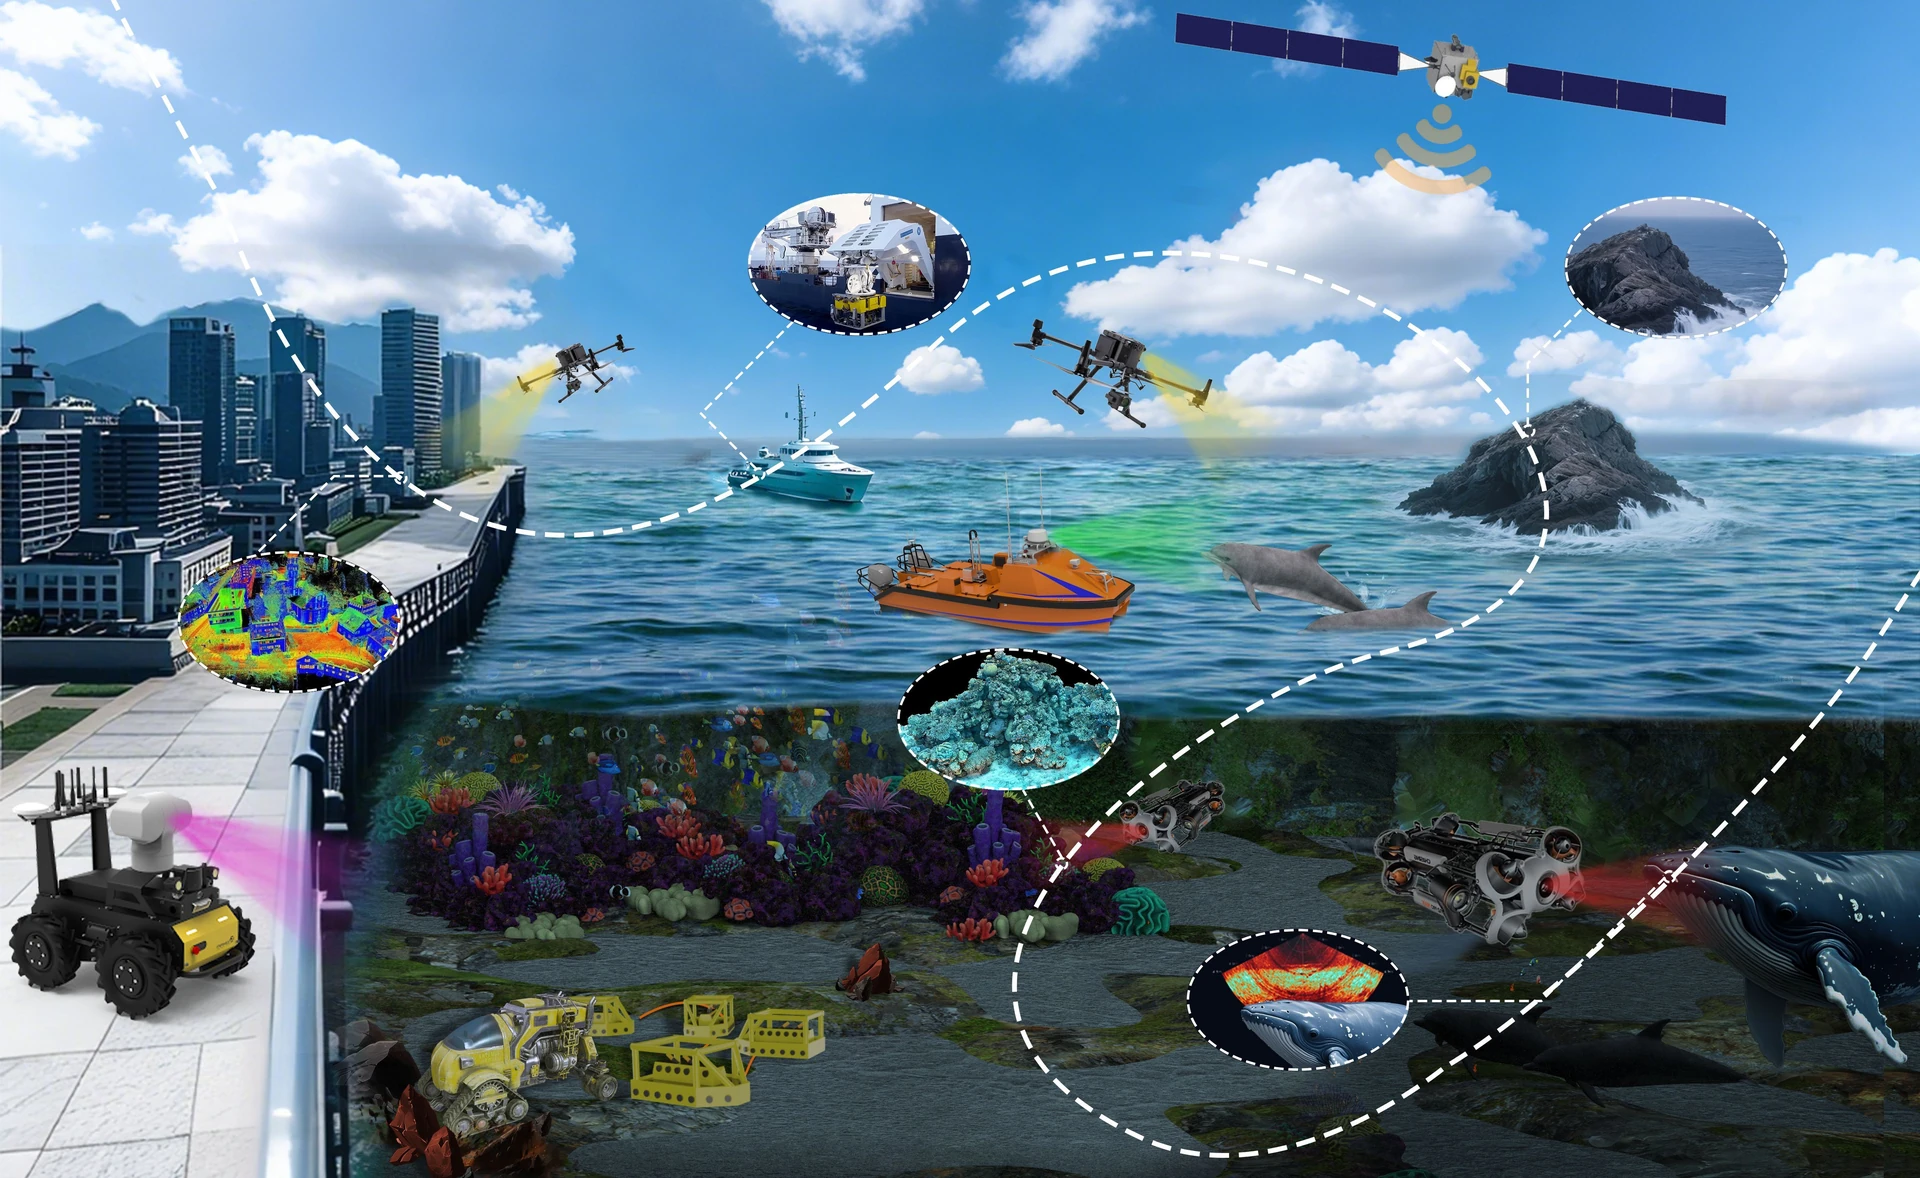
Space–Land–Ocean Coordination Robotics System: Definition, Case Study, and Outlook
Pengyu Wang, Hin Wang Lin, Jiankun Wang, Ling Shi, Max Q.-H. Meng
IEEE Robotics & Automation Magazine, 2026 (early access)
paper探讨空、陆、海协同机器人系统的定义、案例及发展方向。 |
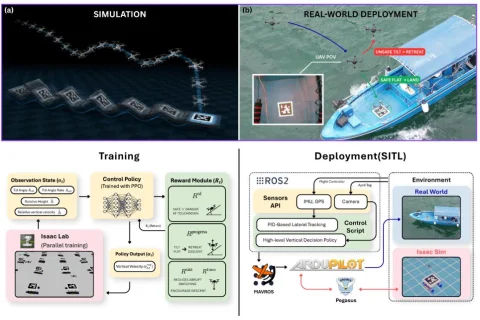 |
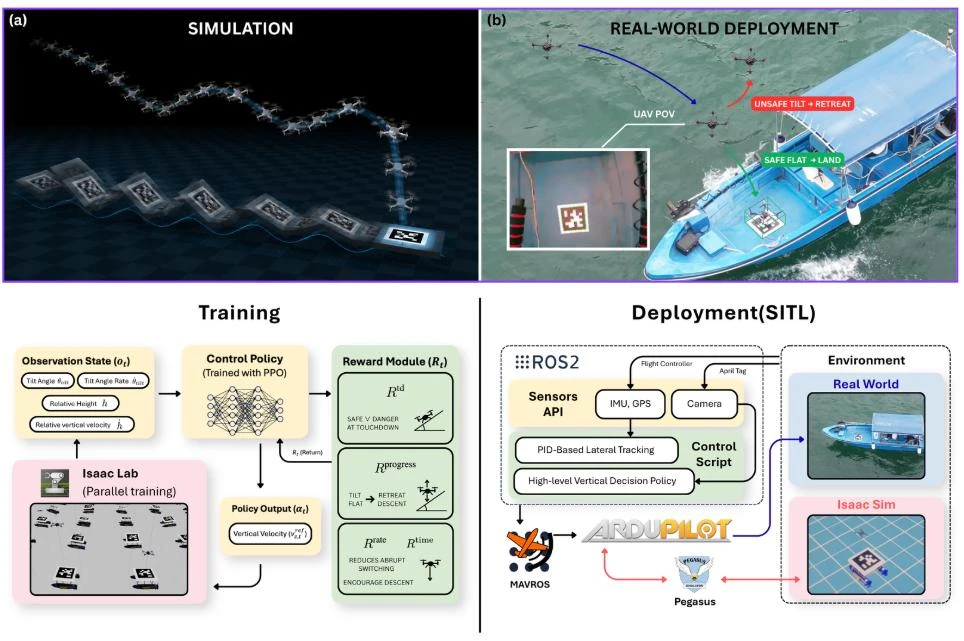
WaveLander: A Generalizable Hierarchical Control Framework for UAV Landing on Wave-Disturbed Platforms via Reinforcement Learning
Chun-Kit Li*, Iok Long Sit*, Ming Fung Siu, Ka Yu Kui, Hin Wang Lin, Pengyu Wang, Ling Shi
* 同等贡献
ICARCV, 2026 (accepted)
arXiv运用强化学习,让无人机在随波浪起伏的平台上降落。 |
专利发明人:林衍宏。光敏全景摄影装置,香港短期专利HK1224505A;公报日期:。
经历
 | 香港警务处 重点及搜查组无人机队暑期实习生
2022-07至2022-08
透过警队学长计划 (PMP) 参与实习。 |
 | 香港资优教育学苑 进阶学习体验部暑期实习生
2021-06至2021-08 |
 | 香港迪士尼乐园 数码及科技部全职实习生
2019-06至2020-05 |
新闻
- 于《明报》发表署名评论〈海洋经济会是香港新出路吗〉。
- 科大工学院报道:所参与的海洋机器人团队于第11届香港大学生创新及创业大赛获资讯技术二等奖。
- 接受香港中通社采访,分享对香港低空经济及航空科普教育的看法。
- 接受《星岛》采访,分享内地租车自驾经历。
- 接受《中国青年报》采访,分享研发海上搜救无人机及参加「挑战杯」的经历。
|